I am a Ph.D. student in Electrical Engineering at KAIST in the Urban Robotics Lab under the supervision of Prof. Hyun Myung.
My research focuses on learning-based motion planning, trajectory optimization, and reinforcement learning for agile aerial robots navigating unknown and cluttered environments. I am also interested in general-purpose robot policies and world models for planning and decision-making in field robotics.
Publications
PredictNav: Vision-Based Agile Quadrotor Flight with Uncertainty-Aware Future Prediction
ICRA 2027Under review
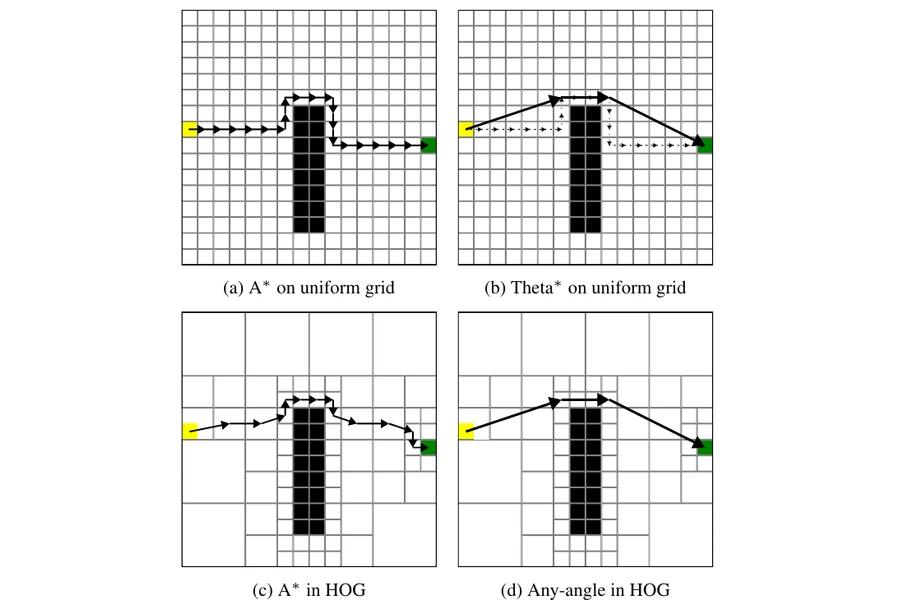
A Multi-Resolution Any-Angle Global Planner for Aerial–Ground Robots
ICCAS 2026OralAccepted
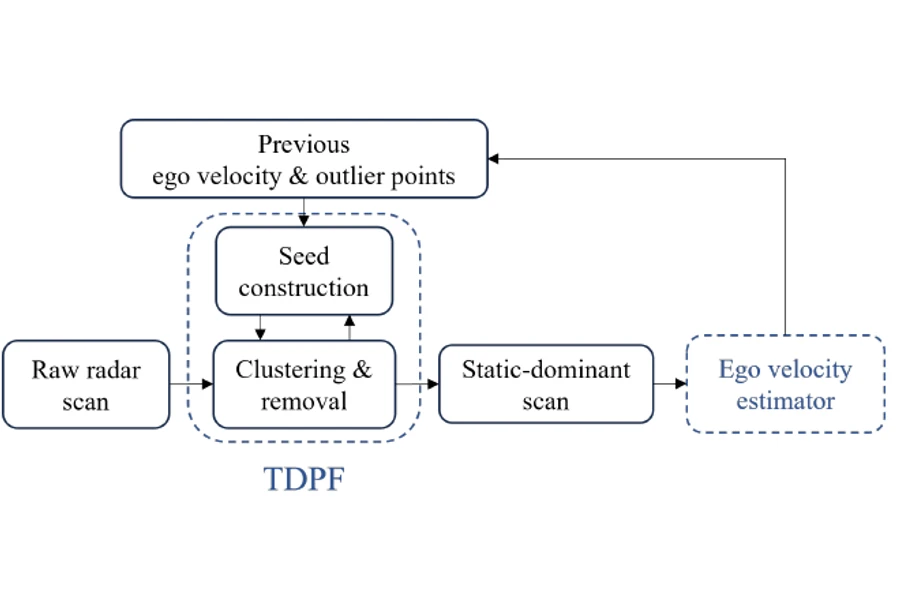
TDPF: Temporal Dynamic Prior Filter for Radar Ego Velocity Estimation in Highly Dynamic Environments
ICCAS 2026PosterAccepted
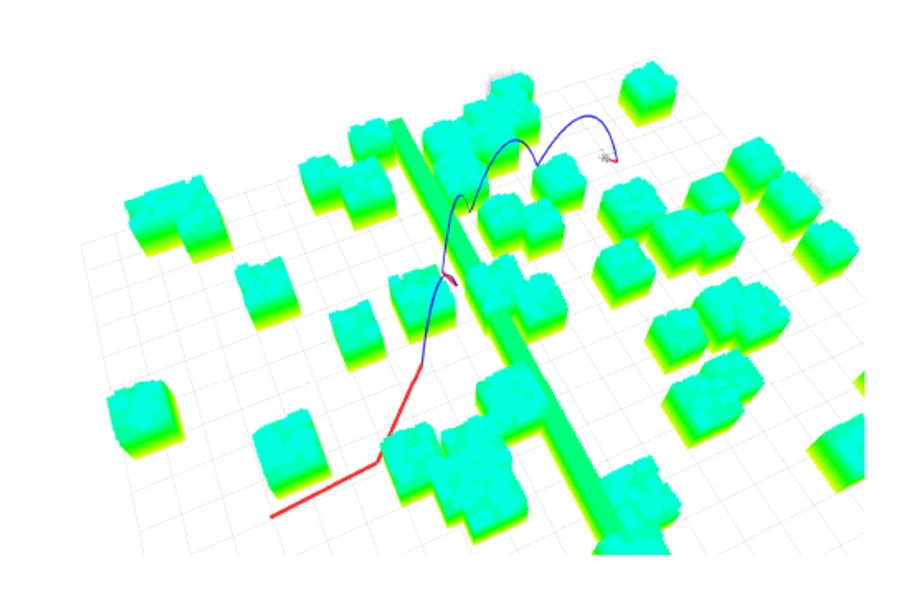
Jump-Aware Hybrid Path Planning for Ground-Jumping Bimodal Robots
KRoC 2026
Adaptive Data Exploitation-Based Robust Multi-LiDAR-Inertial Odometry for UAVs
KRoC 2025
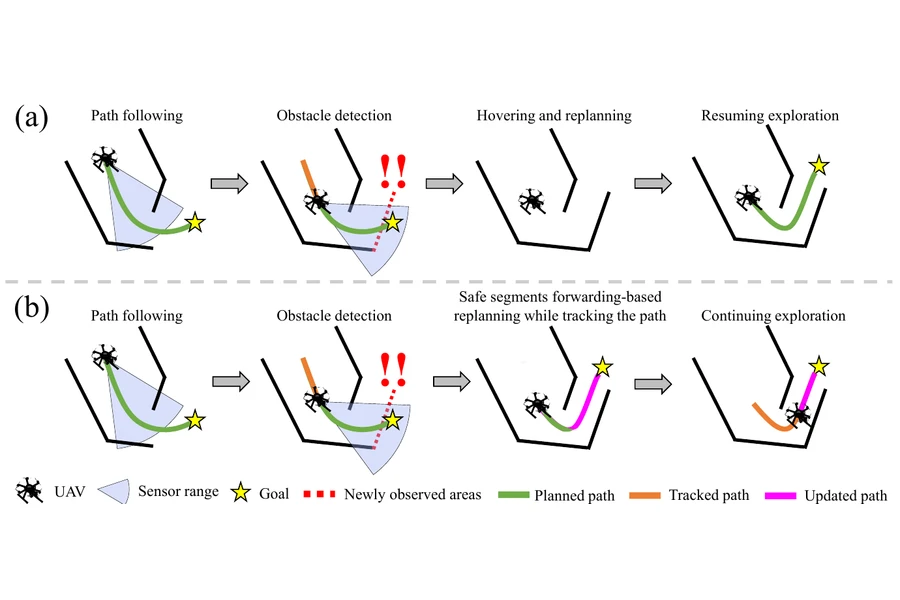
SSF-Exploration: Safe Segments Forwarding-Based Seamless Replanning and Tracking for Fast UAV Exploration
* Equal contribution
ICCAS 2025Poster
Obstacle Layer-Based Avoidance for Self-Driving Racing Cars
KRoC 2023Special oral session
News
- A Multi-Resolution Any-Angle Global Planner for Aerial–Ground Robots and TDPF accepted to ICCAS 2026.
- I began my Ph.D. in Electrical Engineering at KAIST, continuing in the Urban Robotics Lab.
- I joined KAIST's Robotics Program and the Urban Robotics Lab.